ما هو نظام الملاحة بالقصور الذاتي (INS)؟ وكيف يعمل مع نظام GNSS؟
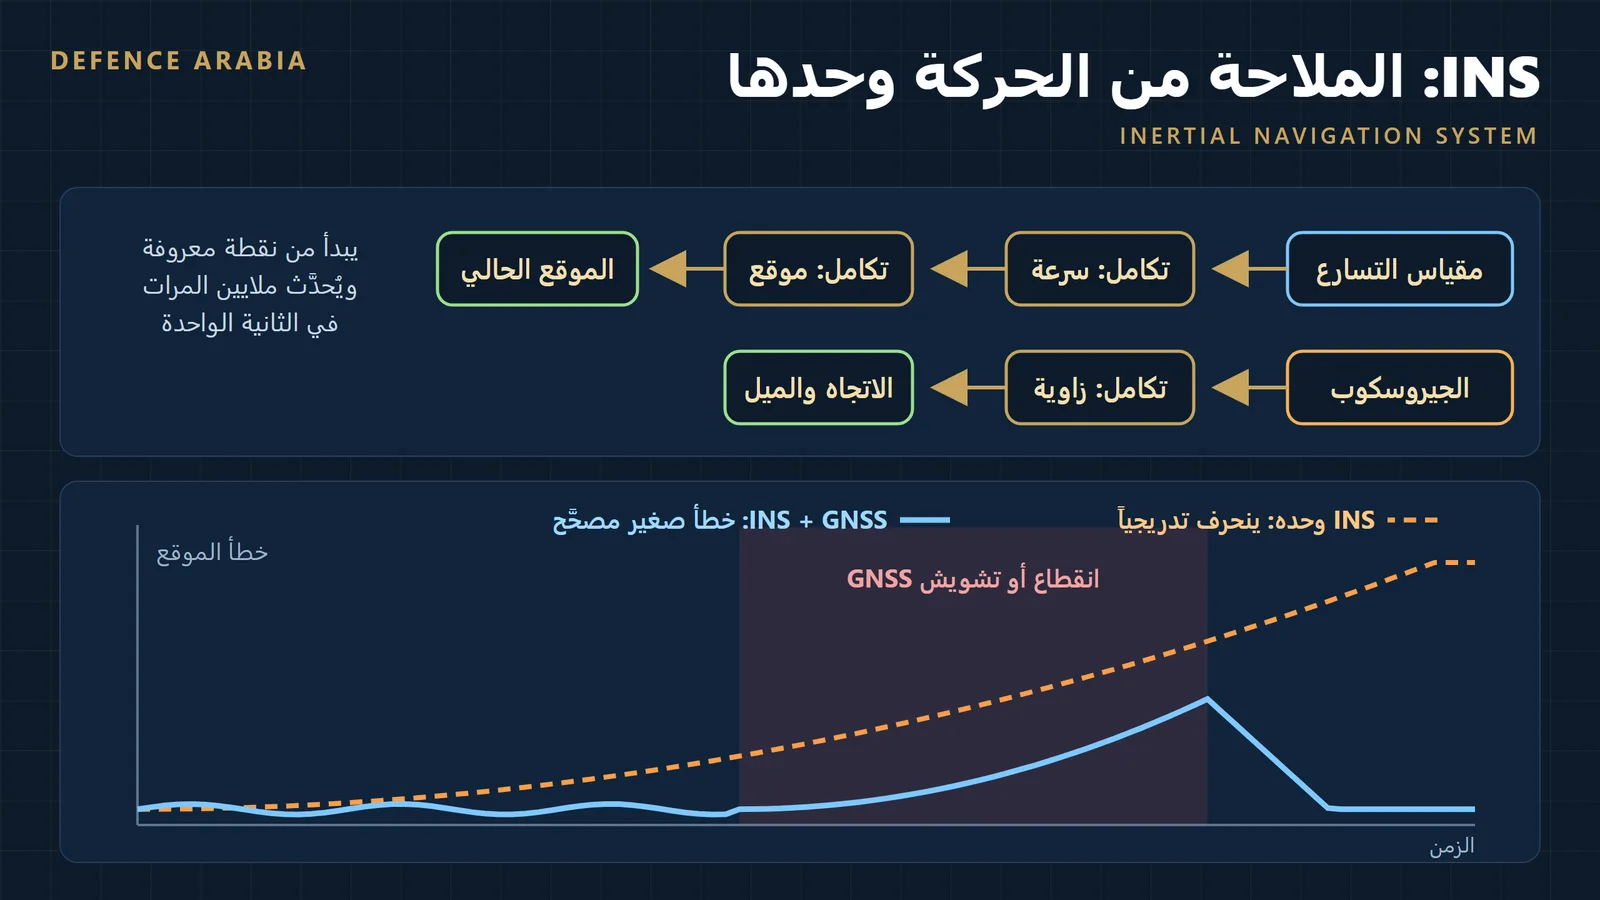
نظام الملاحة بالقصور الذاتي (Inertial Navigation System، ويُختصر INS) هو نظام يحسب موقع الطائرة أو السفينة أو الصاروخ وسرعتها واتجاهها من حركتها هي وحدها، بلا أي إشارة قادمة من الخارج. يقيس عدة مستشعرات صغيرة كل تسارع وكل دوران تشعر به المنصة، ثم يجمع هذه القياسات رياضياً منذ لحظة الانطلاق المعروفة، فيعرف أين أصبح. ولأنه لا يستقبل شيئاً من الأقمار ولا من الأرض، لا يمكن التشويش عليه بموجات لاسلكية.
هذه القدرة تفسّر لماذا يحمل كل صاروخ موجّه وكل غواصة وكل طائرة حديثة هذا النظام، ولماذا ازداد الاهتمام به مع تصاعد التشويش على أنظمة الملاحة بالأقمار (GNSS) في المنطقة. لكن له عيباً أساسياً هو أنه يتراكم عليه الخطأ مع الزمن، ومن هنا تأتي فكرة دمجه مع GNSS.
ما هو نظام الملاحة بالقصور الذاتي؟
الفكرة قديمة قدم قانون نيوتن الأول: الجسم يبقى على حاله ما لم تؤثر عليه قوة. وعلى هذا الأساس، إذا كان لدى الراكب في سيارة مغلقة النوافذ جهاز يقيس كل تسارع وكل دوران لحظة بلحظة، فبمقدوره أن يعرف أين وصل من دون أن ينظر خارجاً. هذا ما يفعله INS: تحديد الموقع بحساب «كم تحركت وبأي اتجاه» انطلاقاً من نقطة معروفة. وتسمى الطريقة «الحساب الميت» (Dead Reckoning)، وتُعرَّف في الأدبيات بأنها نظام يولّد معلومات الملاحة بنفسه ولا يعتمد على إشارات من خارجه.
كيف يعمل INS؟
يتكون النظام من وحدة قياس بالقصور الذاتي (IMU) تضم ثلاثة مقاييس تسارع لقياس التسارع على المحاور الثلاثة، وثلاثة جيروسكوبات لقياس سرعة الدوران حول المحاور نفسها، إضافة إلى حاسوب ملاحة. وتجري الحسابات في سلسلة خطوات:
- الاتجاه: يجمع الحاسوب سرعات الدوران التي تقيسها الجيروسكوبات ليعرف كيف تدور المنصة في الفضاء، أي ميلها ودورانها واتجاهها.
- تحويل التسارع: يحوّل قراءات مقاييس التسارع من إطار المنصة إلى إطار الأرض باستخدام الاتجاه الذي حسبه.
- إزالة الجاذبية: يطرح تسارع الجاذبية الأرضية المعروف من القراءة، فيبقى التسارع الحقيقي للحركة.
- التكامل المزدوج: يجمع التسارع مرة فيحصل على السرعة، ويجمع السرعة مرة ثانية فيحصل على الموقع.
وقبل الانطلاق يجب أن يمر النظام بمرحلة «المحاذاة» يعرف فيها اتجاه الشمال ومحور الجاذبية، ويستغرق ذلك عادة دقائق وهو ثابت. أما في الأنظمة الحديثة فالمستشعرات مثبتة على هيكل المنصة نفسه (Strapdown)، بخلاف الأنظمة الأقدم التي كانت تعلّق المستشعرات على منصات دوارة تُبقيها ثابتة الاتجاه، وهي أعلى كلفة وأثقل.
لماذا ينحرف INS مع الوقت؟
هذه هي النقطة الجوهرية في فهم النظام. لا يوجد مستشعر مثالي، فكل جيروسكوب يحمل انحرافاً صغيراً في قراءته (drift)، وكل مقياس تسارع يحمل انحيازاً صغيراً (bias). وبما أن النظام يجمع القياسات مرتين للوصول إلى الموقع، فإن الخطأ الصغير يتضخم بسرعة: انحياز ثابت في مقياس التسارع يجعل خطأ الموقع يزداد بمربع الزمن، وانحراف الجيروسكوب يُميل محاور النظام فيتسرب جزء من الجاذبية إلى الحساب على أنه تسارع أفقي، فينمو الخطأ أسرع. ولذلك يُقاس أداء أي INS بعدد الأميال البحرية أو الكيلومترات التي ينحرف بها في الساعة.
| الدرجة | انحراف الجيروسكوب التقريبي | التقنية الشائعة | الاستخدام الغالب |
|---|---|---|---|
| استراتيجية | أقل من 0.0001 درجة/ساعة | جيروسكوبات ليزرية أو ميكانيكية عالية الدقة | الغواصات والصواريخ الاستراتيجية |
| ملاحة (Navigation) | نحو 0.001 إلى 0.01 درجة/ساعة | جيروسكوب الحلقة الليزرية (RLG) والليف الضوئي (FOG) | الطائرات والسفن، وينحرف نحو ميل بحري واحد في الساعة بلا تصحيح |
| تكتيكية | نحو 0.1 إلى 10 درجات/ساعة | الليف الضوئي (FOG) وMEMS عالي الجودة | الصواريخ والذخائر الموجهة والمركبات والمسيّرات |
| تجارية / استهلاكية | أعلى بكثير | MEMS | الهواتف ومركبات صغيرة، وتنحرف كيلومترات في الساعة إن اعتُمد عليها وحدها |
الأرقام تقريبية مأخوذة من مصادر تقنية مفتوحة، وتتفاوت بحسب الشركة المصنّعة والتصميم.
وتعتمد الأنواع الثلاثة على مبادئ فيزيائية مختلفة: يقيس جيروسكوب الحلقة الليزرية (RLG) دوران المنصة عبر الفرق الزمني بين شعاعين ليزريين يسيران في اتجاهين متعاكسين داخل حلقة مغلقة (تأثير ساغناك)، ويفعل جيروسكوب الليف الضوئي (FOG) الشيء نفسه بلف ألياف ضوئية طويلة، أما MEMS فهو نظام ميكانيكي مجهري على شريحة، صغير ورخيص وأقل دقة.
كيف يعمل INS مع GNSS؟
يكمل النظامان بعضهما. GNSS (مثل GPS) يعطي موقعاً مطلقاً بلا انحراف تراكمي، لكن إشارته ضعيفة جداً، ويتحدث بمعدل بطيء نسبياً، ويمكن حجبه بالتشويش أو خداعه بالانتحال. أما INS فيعطي تحديثات سريعة ومتصلة لا تنقطع ولا يمكن التشويش عليها، لكنه ينحرف مع الوقت. الجمع بينهما يعطي أفضل ما في الاثنين.
| الخاصية | INS | GNSS |
|---|---|---|
| مصدر المعلومة | مستشعرات داخلية | إشارات أقمار صناعية |
| دقة الموقع | عالية قصيرة المدى، وتنحرف مع الزمن | ثابتة الدقة بلا انحراف تراكمي |
| معدل التحديث | مرتفع ومتصل | أبطأ نسبياً |
| القابلية للتشويش | لا يتأثر بالتشويش اللاسلكي | معرّض للتشويش والانتحال |
| الاتجاه والميل | يعطيهما مباشرة | لا يعطيهما بمستقبل واحد |
تتم عملية الدمج عادةً بمرشح كالمان الممتد (EKF). يقارن المرشح ما يقوله INS بما يقوله GNSS، ويُقدّر من الفرق أخطاء المستشعرات (انحرافات الجيروسكوب وانحيازات مقاييس التسارع) ثم يُصحّحها. ويوجد ثلاثة مستويات من الدمج: الفضفاض يدمج موقع GNSS وسرعته الجاهزين، والوثيق يدمج القياسات الخام للأقمار مع INS ويبقى مفيداً حتى عند رؤية عدد قليل من الأقمار، والعميق يربط INS بحلقات تتبع الإشارة داخل المستقبل نفسه. وتشير مصادر تقنية إلى أن الدمج الوثيق يحسّن كثيراً استمرارية الأداء حين تسوء إشارة الأقمار.
والأهم أن الفلتر «يتعلم» أخطاء المستشعرات أثناء توفر GNSS. فإذا انقطعت الأقمار بعد ذلك، يواصل INS العمل بأخطاء أصغر مما لو بدأ من الصفر. ويسمى هذا «الاستمرار أثناء الانقطاع» (holdover)، وتتوقف مدته على درجة النظام: نظام ملاحي يصمد ساعات بميل بحري واحد تقريباً في الساعة، ونظام تكتيكي أو MEMS يصمد دقائق أو أقل قبل أن يصير الخطأ كبيراً.
لماذا يزداد أهمية INS اليوم؟
لأن التشويش على GNSS لم يعد حالة استثنائية. فقد أشارت IATA، في بيان مشترك مع EASA، إلى أن أحداث فقدان إشارة GPS العالمية ارتفعت بنسبة 220% بين 2021 و2024، وتتركز الحالات المبلَّغ عنها في أوروبا الشرقية والشرق الأوسط. وحذّر الاتحاد الدولي للاتصالات ومنظمة الطيران المدني الدولي والمنظمة البحرية الدولية معاً في مارس 2025 من أن تشويش GNSS وانتحاله يشكلان تهديداً عاجلاً للسلامة. وتقترح خطة EASA وIATA الحفاظ على أنظمة الملاحة التقليدية كبديل احتياطي. أما في الجانب العسكري، فيعني ذلك أن الذخيرة أو الطائرة التي تعتمد كلياً على الأقمار قد تضل طريقها، وأن اعتماد INS مع مستشعرات قوية أصبح ضرورة تصميمية، وهو ما يتقاطع مع مقالنا عن التشويش الإلكتروني والحرب الإلكترونية.
أين يُستخدم INS؟
- الطائرات: لتحديد الموقع والاتجاه والميل، وهو مصدر الاتجاه الأساسي لأجهزة العرض والطيار الآلي.
- الغواصات والسفن: حيث لا تصل إشارات الأقمار تحت الماء، فيصبح INS مصدر الموقع الرئيسي.
- الصواريخ والذخائر الموجهة: توجّه الصاروخ في مرحلة الطيران المتوسطة، ويصحّحها الباحث أو GNSS في النهاية. وتوضح مقالاتنا عن قنبلة JDAM ومنظومة HIMARS والصاروخ الباليستي كيف تجمع هذه الأسلحة بين التوجيه الذاتي والتصحيح بالأقمار.
- المركبات المدرعة والمدفعية: لتحديد الاتجاه بسرعة وتوجيه المدافع من دون انتظار مساحين.
- الطائرات المسيّرة والرادارات: لتثبيت المستشعرات وتصحيح حركة المنصة أثناء عمل رادارات التصوير.
أمثلة من الصناعات الدفاعية التركية والدول العربية
في تركيا، تقدم ASELSAN عائلات من أنظمة الملاحة بالقصور الذاتي منها سلسلتا ANS-400 وANS-600، وهي مبنية على وحدات قياس (IMU) محلية الصنع. وتتيح الشركة تكوينات تعمل بجيروسكوبات RLG وFOG وMEMS بحسب متطلبات المنصة، وتدمج قياسات INS مع GPS ومقياس المسافة ومقياس الارتفاع عبر مرشح كالمان وثيق الارتباط، وتوفر حلولاً متكاملة وحلولاً ذاتية وحلولاً تعتمد على GNSS وحده في وقت واحد، مع إمكان تضمين مستقبلات متعددة الأقمار داخل النظام نفسه. ويظهر هذا الاتجاه نحو مكونات محلية في منصات مثل HÜRJET التي تحمل أنظمة ASELSAN وطنية، كما أن تعدد الخيارات بين RLG وFOG وMEMS يمنح المصممين مرونة في اختيار الدقة والكلفة لكل منصة، من المسيّرات إلى الطائرات والسفن.
وفي المنطقة العربية، تواجه دول الخليج بيئة تُسجَّل فيها اضطرابات GNSS باستمرار بحسب EASA، ما يجعل الاعتماد على INS جزءاً من أي برنامج تحديث. وتتضح هذه الحاجة في برامج الذخائر الموجهة مثل صفقة JDAM السعودية التي تقوم على حزم توجيه بالقصور الذاتي مدعومة بـ GPS، وفي المقاتلات الحديثة التي تعمل في أجواء مزدحمة بالتشويش.
ما مزايا INS وما حدوده؟
المزايا: استقلال كامل عن أي إشارة خارجية؛ ولا يمكن التشويش عليه لاسلكياً؛ ومعدل تحديث مرتفع؛ ويعطي الاتجاه والميل والسرعة إلى جانب الموقع؛ ويعمل في كل مكان، تحت الماء أو داخل الأنفاق أو في قلب مجال تشويش.
الحدود: الانحراف التراكمي مع الزمن؛ وحاجته إلى مرحلة محاذاة قبل التشغيل؛ وارتفاع كلفة الأنظمة عالية الدقة؛ وحساسيته للاهتزاز والصدمات وتغير الحرارة، وهذا سبب أن معظم التصاميم تُعايَر بعناية؛ واعتماد دقة النتيجة النهائية على جودة الجيروسكوب أكثر من أي جزء آخر.
لماذا هذا المفهوم مهم؟
لأن الدقة في السلاح الحديث تتوقف على معرفة الموقع بدقة، ومصدر هذه المعرفة الأول هو الأقمار الصناعية التي يسهل التشويش على إشارتها. وجود INS جيد يعني أن الصاروخ أو المسيّرة أو المقاتلة لا «تعمى» عندما تختفي الأقمار. ولذلك تُعدّ صناعة الجيروسكوبات ومقاييس التسارع الدقيقة من أصعب حلقات الصناعة الدفاعية، ومقياساً على نضج الدولة الصناعي. وللاطلاع على بقية المصطلحات المتصلة، تفضّل بزيارة موسوعة المصطلحات الدفاعية.
الأسئلة الشائعة
المصادر
- EASA — خطة EASA وIATA للحد من مخاطر التشويش على GNSS
- ASELSAN — أنظمة الملاحة (ANS-400 وANS-600)
- Inertial Labs — ورقة بيانات INS مدعوم بـ GPS
- Inside GNSS — دمج GNSS مع القصور الذاتي
- Navigation Systems Authority — مبادئ أنظمة الملاحة بالقصور الذاتي
- DefenceTurk — موسوعة: نظام الملاحة بالقصور الذاتي
- دراسة أكاديمية: Navigation-compatible hybrid quantum accelerometer using a Kalman filter